產品

分享影片~尬亞拓G3雲台與相機的重心調整!

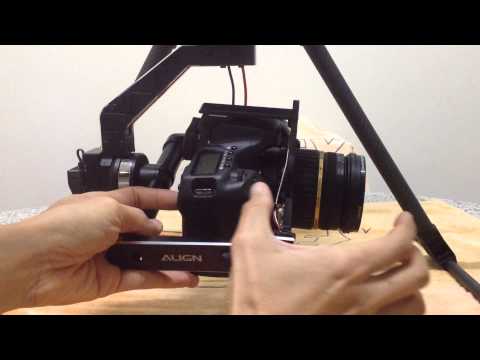
接下來分享調整G3雲台與相機的實際重心正常狀態展現!重心調整不對,將造成影片拍攝相機產身抖動等破壞影片品質的因素!                  

直接觀看影片較能獲得實際敘述效果!

Video
在做重心的調整之前~提醒大家,在安裝雲台固定座於機身雲台碳纖管上時需注意在鎖固定座時,必須確認固定座環需與碳纖管成垂直的狀態,若不垂直則會造成每組固定環座上的3顆避震環產生擠壓不均的狀況,造成避震效果大打則扣~產生錄影品質不佳!

首先調整Y軸Tiltu也稱為俯仰軸!就是相機上下的擺動作動!
調整需注意當相機俯仰向下角度時,相機屁股不可以與鋁管干涉!俯仰的角度為水平向下90度!當雲台通電作動時,不管使用遙控器或自動修正方式,相機時不會有水平向上的操作產生!因為這樣鏡頭會拍攝到機子本身!因此,調整時只需注意俯仰向下時相機不要去碰觸到鋁管產生干涉!

接下來調整X軸ROLL也稱滾轉軸!就是相機左右翻滾的作動!
調整到滾轉任意角度都可以為維持平衡!滾轉的角度為最大30度!

最後調整Z軸PAN也稱指向軸!就是相機做水平旋轉的作動!
鬆開總共四跟螺絲,調整的需求為,不管機子(指雲台)本身是水平或是頃斜角度,在旋轉Z軸時,需360度內任一角度都可以靜止不動!
做頃斜的調整時,角度最好以大於45度以上來作調整!可以嚴苛的調整重心!

以上是我調整雲台與相機尬3軸重心的分享!!…

用傳統接收器飛M480/M690的最佳解

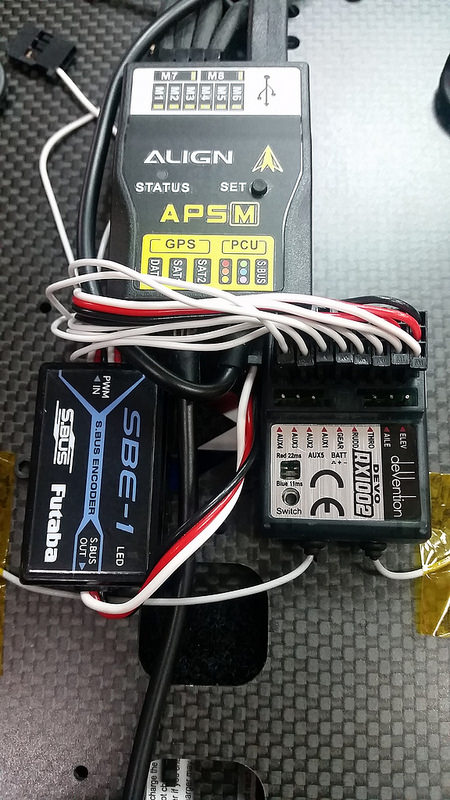
我是用devo10搭配rx1002來控制m480的,傳統彩虹線只能控制到7動:
           
           
上下
左右
前後
旋轉
腳架
飛行模式
自動返航
           
最重要的智能飛行模式原廠預設在ch8,所以沒辦法使用,更不用說控制雲台了。                  

BUT!天無絕人之路,futaba有出一個套件叫做SBE-1
可以把傳統接收器的訊號轉成S.BUS!!

裝上之後,現在已經可以完整控制M480所有的功能,還多了CH9跟CH10可以給雲台控制轉動及俯仰。

沒預算換控的飛友們,趕快上拍賣找一下,然後爽爽飛吧。

附上控測試影片,可以看到左上角是選擇FUTABA S.BUS,但是卻能夠用devo10控制所有的功能。


Video…

ALIGN “PCU USB連接器" HEBPCU02 上架囉!

PCU USB連接器是專門為ALIGN PCU電源管理系統程式升級所設計,
讓玩家可以透過PCU USB連接器,使電腦與PCU連結免費升級至最新程式!

HEBPCU02
PCU USB連接器…

亞拓OSD+FPV影像發射器V1.1程式免費更新

因應市售多種CCD相機規格,解決使用搭配相容性問題,這裡推出最新OSD+FPV影像發射器V1.1版本更新。
可至下列網址下載更新程式:
http://www.align.com.tw/download/osd/                  

或點我下載更新程式

     
V1.1 程式更新特點:
主要升級內容為:相容於更多市售CCD 相機規格。

注意事項:
1. 更新程式前,請先拔除APS-M與PCU連接線。
2. 一般 CCD鏡頭幾乎都是 PAL 格式, 因此必須在更新完畢之後, 再到 APS-M 的設定中, 至OSD設定頁面裡, 在影像格式選擇 PAL, 畫面才會正常!!
     

程式更新步驟

1.按右鍵解開壓縮檔於桌面,會有兩個資料夾 ,請開啟OSD Driver檔案夾 。

2.選擇Install.exe  安裝OSD 驅動程式。

3.按下步繼續。

4.安裝驅動程式中。

     
5.點選完成結束驅動程式安裝。

6.安裝完驅動程式後,請將電腦重新開機。

7.拔掉APS-M與PCU的連接線。

     
8.請將Mini USB連接電腦與OSD+FPV影像發射器。

9.開啟PCU電源。

10.開啟AlignOSDProgramming檔案夾

     
11.選擇Install.exe 自動執行檔 。

12.點選執行。

13.出現更新頁面,按”Update”鍵進行更新。

     
14.程式更新中。

15.程式更新完成。
…

好康免費送!G3雲台HDMI保護蓋…

HDMI 保護蓋
專為G3雲台HDMI板設計,具備防塵、保護、美觀特點,提供雲台操作使用上更多一層的防護。
目前出貨的G3-GH/G3-5D雲台都已經有附上HDMI保護蓋,關於先前購買G3-GH/G3-5D雲台的玩家,可以在3天後聯絡原購買模型店/經銷商免費領取。…

頂級新旗艦T-REX 600L Dominator 上架!

全新樣貌、融合新概念元素,搭配最新Gpro無平衡翼系統、高扭力750MX無刷馬達,頂級新旗艦T-REX 600L DOMINATOR展現出絕佳完美的組合。            

T-REX 600L DOMINATOR配備亞拓新一代Gpro無平衡翼系統,搭載更快速度CPU,處理速度提升20倍,加上全新架構的韌體程序,增加性能提升的程式補償,讓Gpro有更快、更細膩的反應,直昇機性能達到巔峰。Gpro人性化的調整方式,可以使用電腦調整外,還支援iOS、Android手機app,可以透過手機直接調整Gpro。
 

動力方面直接將750MX/530KV馬達納入標準配備,且刻上專有DOMINATOR圖騰字樣,展現出不凡的動力輸出表現。伺服器更是採用最新款的BL815H、BL855H金屬無刷伺服器,擁有優異的扭力、速度、高效率與高精準度,飛行後的低溫表現,更是經過所有廠機手一致讚許跟認同,且能大幅延伸使用壽命。
 

亞拓2014年頂級旗艦T-REX 600LDOMINATOR,最高階配備一次到位,搭上新一代Gpro無平衡翼系統,超越以往的飛行性能,穩定性更高、強悍的動力、絕佳的操控手感,且具備高質感與亮眼的外型,絕對是您最佳首選。

配備亞拓新一代Gpro無平衡翼系統,搭載更快速度CPU,處理速度提升20倍,加上全新架構的韌體程序,增加性能提升的程式補償,讓Gpro有更快、更細膩的反應,直昇機性能達到巔峰。Gpro人性化的調整方式,可以使用電腦調整外,還支援iOS、Android手機app,可以透過手機直接調整Gpro。
配備全新的600E PRO動力改裝組,讓直昇機從600MX馬達(3300W/5500W)升級使用750MX/530KV馬達(4400W/7260W),動力大幅提升30%,就像加裝渦輪增壓一樣,明顯感受到馬達所帶來的豐沛扭力輸出,整段飛行都能維持一致的動力輸出。另外,馬達外觀更為T-REX 600L採用紅色陽極處理與DOMINIATOR鐳刻字樣,突顯專屬非凡氣息。

搭配DFC無平衡翼主旋翼頭組,極低的重心設計,能有效降低飛行風阻,給予更直接及精準的飛行反應,表現出精采優異的3D性能與超乎想像的飛行速度,加上全新的橫軸,橫軸螺絲也加大使用M5x10mm規格,增強主旋翼頭組的結構強度。

伺服器更是採用最新款的BL815H、BL855H金屬無刷伺服器,擁有優異的扭力、速度、高效率與高精準度,飛行後的低溫表現,更是經過所有廠機手一致讚許跟認同,且能大幅延伸使用壽命。

新型輕量化H切面電裝固定座,具有保護作用與方便操作設定。

首創3K側板與電池滑軌一體成型彈匣式設計。

搭配新型高強度CNC M1螺旋齒主齒盤(118T)與尾驅動斜齒組,強化齒輪主體結構與加厚齒寬,有效提升齒輪抗扭強度,能抑制大動力輸出的齒輪變形與磨耗,減低齒輪傳動的動 力損耗。

CNC精密加工金屬伺服器固定座。

新型尾旋翼控制組,採用兩點固定式,尾部結構更確實無虛位。採全新開發高強度、高耐磨材質的尾傳動齒輪組,能有效減低摔機掃齒發生的機率。

…

分享!M690L+G3-5D雲台組裝設定影片、照片!

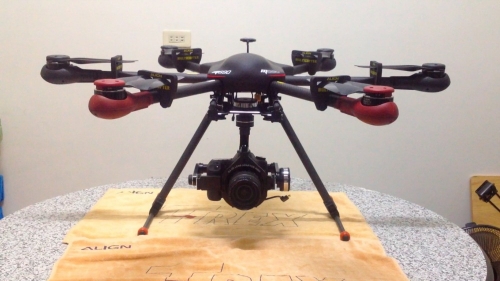
對於我這個多軸飛行器的素人來說,終於亞拓推出了這個產品!而我也稟持支持亞拓及支持亞拓的眾飛友們,也來入手一整套M690L+G3-5D雲台與圖傳OSD!進入多軸飛行、設定的領域!在此也能分享往後陸續的經驗與大家交流!!                  

當下我就分享M690L+G3-5D雲台組裝與M690L連接電腦上的設定!

影片的分享的部分為一整個M690L與雲台組裝,及APSM連接電腦的設定!較有實質的概念傳導!

照片的簡介是提出在整個過程重點提醒的部分!以下分享給同是亞拓多軸飛行器的素人飛友參考!!
Video

首先M690L開箱所有組件攤開!

腳架組裝拆開腳架T形座!

組裝腳架碳纖管,前端距離T形座約16CM!

腳架碳纖管組裝完成!

組裝雲台碳纖管!這裡要注意的是M690L目前內建雲台碳纖管座的位子並非是5D雲台系列的最外孔位置!
所以需先將雲台碳纖管座鎖到最外的兩孔!

雲台碳纖管座距離碳纖管約為12CM!

接下來組裝收腳架組!

組裝PCU上的各插槽連接線並理線!有收腳線、外掛模式燈線、雲台電源線、FPV.OSD線、APSM線!

固定外掛模式燈於收腳上!

組裝6組馬達軸管組!

將六組馬達電源線理線插入紅黑分電盤上與馬達訊號線整理!

將本體上板鎖上並將六條馬達訊號線拉出及APSM線拉出!並依序插入APSM本體上的插槽上!

固定GPS感應器於機身上的GPS感應器座上!注意GPS感應器箭頭的方向要朝向機頭!

組裝雲台!黑色的雲台緩衝墊為相機總重約為1000克左右以上使用!灰色為800克左右適用

完成組裝!

接下來是M690L的APSM與電腦介面連接設定的分享!
重要提醒!在這裡設定完後,M690L必須在第一次要試飛的地點做一次磁力計校正!才可以起飛!
另外以後若將在距離做完磁力計地點的100公里外時需再重新於當地做一次磁力計校正!

首先將接收與APSM做連接!這裡分享FUTABA傳統接法與S.BUS接法!使用傳統接法做多只能供應到7個動作,所以第八動的智能飛行模式則無法使用!因為傳統接法彩虹線六條加上一條電源訊號線共七條!所以只有到第七動作! 使用S.BUS接法則可以完成八動作的使用!分享接法如下!

傳統接法

S.BUS接法

遙控器設定一組全新飛機或多軸模式的模型,然後確認通道的排序為:
1AIL副翼,2ELE升降,3THR油門,4RUD尾巴,5 6 7 8這四個就不需理會名稱,僅只要設定開關位置!因為這四項是算功能的功用通道!

打開遙控器電源後!接下來就開啟M690L的電源按鈕!壓住不放,等待跑馬燈號依序全亮後完成開機動作!然後將USB連接線接上電腦與APSM上的USB槽!

先來設定藍芽密碼!

開始進入APSM設定!

第一項為PCU自動斷電設定!這裡是指當機子停下來後,若搖桿不做動作等待設定時間到後,電源就會自動關閉!

第二項為遙控器與接收的設定!同樣都是看著介面螢幕上的指示來做選擇,因為我使用傳統接法所以我選擇傳統接法!
然後確認搖桿的撥打方向是否正確!這裡提醒!使用FUTABA遙控器的飛友!大部分遙控器的內建油門都是反向的!所謂反向的意思是指油門在最低點時,油門是正值的輸出,也就是全油門!這是不對的!所以需進入遙控器內正反向功能內將油門做修改!這樣從遙控內的通道搖桿顯示螢幕就可以看到油門在最低點時是負值的輸出,也就是沒有啟動馬達!因為若是在電腦界面直接點選正反向,遙控器內的搖桿顯示數直式不會更改的!為避免錯亂!建議直接在遙控器上做更改!其餘三項則可以在電腦界面上做修正!然後在做搖桿的最大最小值校正!

第三項為多軸類型與感度設定!選擇所使用的多軸種類!

第四項為磁場偏差值設定!

第五項為GPS感應器位置與保護裝置!這裡GPS位置直接依照原史值做設定,原廠位置!再來就是低電壓保護設定若無其他需求則同樣依原廠建議值設定!

第六項為OSD的設定,設定想要的輸出單位及一些警示提醒,及調整接收螢幕的校正位置!

第七項為顯示前六項的設定總攬,瞭解目前使用的APSM設定了項目為哪些!

這裡可以做一個馬達旋轉的順序與方向檢測!在此可參考影片的示範較可以了解其運轉!

以上分享!!!…

APS-M多軸飛控系統 V1.1版發布!免費更新下載…

ㄧ、APS-M 多軸飛控系統 V1.1版更新特點:
縮短GPS定位收訊時間,讓GPS定位更快、更準 !

二、APS-M 多軸飛控系統 V1.1版更新注意事項:
更新程式前,請務必先移除馬達訊號線,以確保本身及機體安全。
更新網址 http://www.align.com.tw/download/apsm/      

點我下載

APS-M 主程式升級使用說明:
更新程式前,請務必先移除馬達訊號線,以確保本身及機體安全。

APS-M 主程式更新步驟.
1.請依圖示完成電腦與APS-M 的連線,並開啟電源。

2.開啟更新程式

3.出現更新頁面,按”Update”鍵進行更新

4.程式升級提醒,選擇”是”,繼續更新動作。

5.程式升級中…..

6.程式升級完成

…