


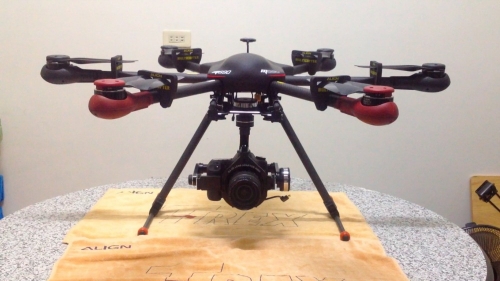
分享!M690L+G3-5D云台组装设定影片、照片!
对于我这个多轴飞行器的素人来说,终于亚拓推出了这个产品!而我也禀持支持亚拓及支持亚拓的众飞友们,也来入手一整套M690L+G3-5D云台与图传OSD!进入多轴飞行、设定的领域!在此也能分享往后陆续的经验与大家交流!!
当下我就分享M690L+G3-5D云台组装与M690L连接计算机上的设定!
影片的分享的部分为一整个M690L与云台组装,及APSM连接计算机的设定!较有实质的概念传导!
照片的简介是提出在整个过程重点提醒的部分!以下分享给同是亚拓多轴飞行器的素人飞友参考!!
Video
首先M690L开箱所有组件摊开!
脚架组装拆开脚架T形座!
组装脚架碳纤管,前端距离T形座约16CM!
脚架碳纤管组装完成!
组装云台碳纤管!这里要注意的是M690L目前内建云台碳纤管座的位子并非是5D云台系列的最外孔位置!
所以需先将云台碳纤管座锁到最外的两孔!
云台碳纤管座距离碳纤管约为12CM!
接下来组装收脚架组!
组装PCU上的各插槽连接线并理线!有收脚线、外挂模式灯线、云台电源线、FPV.OSD线、APSM线!
固定外挂模式灯于收脚上!
组装6组马达轴管组!
将六组马达电源线理线插入红黑分电盘上与马达讯号线整理!
将本体上板锁上并将六条马达讯号线拉出及APSM线拉出!并依序插入APSM本体上的插槽上!
固定GPS传感器于机身上的GPS传感器座上!注意GPS传感器箭头的方向要朝向机头!
组装云台!黑色的云台缓冲垫为相机总重约为1000克左右以上使用!灰色为800克左右适用
完成组装!
接下来是M690L的APSM与计算机接口连接设定的分享!
重要提醒!在这里设定完后,M690L必须在第一次要试飞的地点做一次磁力计校正!才可以起飞!
另外以后若将在距离做完磁力计地点的100公里外时需再重新于当地做一次磁力计校正!
首先将接收与APSM做连接!这里分享FUTABA传统接法与S.BUS接法!使用传统接法做多只能供应到7个动作,所以第八动的智能飞行模式则无法使用!因为传统接法彩虹线六条加上一条电源讯号线共七条!所以只有到第七动作! 使用S.BUS接法则可以完成八动作的使用!分享接法如下!
传统接法
S.BUS接法
遥控器设定一组全新飞机或多轴模式的模型,然后确认信道的排序为:
1AIL副翼,2ELE升降,3THR油门,4RUD尾巴,5 6 7 8这四个就不需理会名称,仅只要设定开关位置!因为这四项是算功能的功用信道!
打开遥控器电源后!接下来就开启M690L的电源按钮!压住不放,等待跑马灯号依序全亮后完成开机动作!然后将USB连接线接上计算机与APSM上的USB槽!
先来设定蓝芽密码!
开始进入APSM设定!
第一项为PCU自动断电设定!这里是指当机子停下来后,若游戏杆不做动作等待设定时间到后,电源就会自动关闭!
第二项为遥控器与接收的设定!同样都是看着接口屏幕上的指示来做选择,因为我使用传统接法所以我选择传统接法!
然后确认游戏杆的拨打方向是否正确!这里提醒!使用FUTABA遥控器的飞友!大部分遥控器的内建油门都是反向的!所谓反向的意思是指油门在最低点时,油门是正值的输出,也就是全油门!这是不对的!所以需进入遥控器内正反向功能内将油门做修改!这样从遥控内的信道游戏杆显示屏幕就可以看到油门在最低点时是负值的输出,也就是没有启动马达!因为若是在计算机界面直接点选正反向,遥控器内的游戏杆显示数直式不会更改的!为避免错乱!建议直接在遥控器上做更改!其余三项则可以在计算机界面上做修正!然后在做游戏杆的最大最小值校正!
第三项为多轴类型与感度设定!选择所使用的多轴种类!
第四项为磁场偏差值设定!
第五项为GPS传感器位置与保护装置!这里GPS位置直接依照原史值做设定,原厂位置!再来就是低电压保护设定若无其他需求则同样依原厂建议值设定!
第六项为OSD的设定,设定想要的输出单位及一些警示提醒,及调整接收屏幕的校正位置!
第七项为显示前六项的设定总揽,了解目前使用的APSM设定了项目为哪些!
这里可以做一个马达旋转的顺序与方向检测!在此可参考影片的示范较可以了解其运转!
以上分享!!!
…